


Die Positionierungstechnologie ist ein zentrales Thema für Nutzer intelligenter Rasenmäher und zugleich ein entscheidender Verkaufsfaktor auf dem Markt. Präzise und zuverlässige Positionierung ist unerlässlich – insbesondere unter den komplexen Bedingungen, in denen Mähroboter arbeiten.
Präzision und Stabilität sind entscheidend, und Lymow nimmt das sehr ernst. Wir stellen sicher, dass unsere Rasenmäher in jeder Umgebung eine zuverlässige Leistung erbringen.
Als Nutzer intelligenter Mähroboter – welche Anforderungen stellen Sie an die Positionierungslösungen? Zweifellos sind Präzision und Stabilität der wahre Maßstab für gutes Produktdenken. Die Stabilität bei jedem Wetter und unter allen Einsatzbedingungen ist ein Prinzip, das Lymow stets respektiert und befolgt hat. Unterschiedliche Positionierungslösungen für Mähroboter haben jeweils ihre eigenen Vor- und Nachteile.
Für komplexe Rasenbedingungen sind durchdachte und zuverlässige Sensortechnologien sowie robuste und stabile Positionierungsalgorithmen die wirklich richtigen Entscheidungen. Das Lymow-Team arbeitet kontinuierlich daran – und wir freuen uns, unsere Überlegungen mit Ihnen zu teilen.

Die Einsatzszenarien von Mährobotern sind äußerst komplex und stellen die Positionierungstechnologie vor verschiedene Schwierigkeiten und Herausforderungen:
- Umweltfaktoren
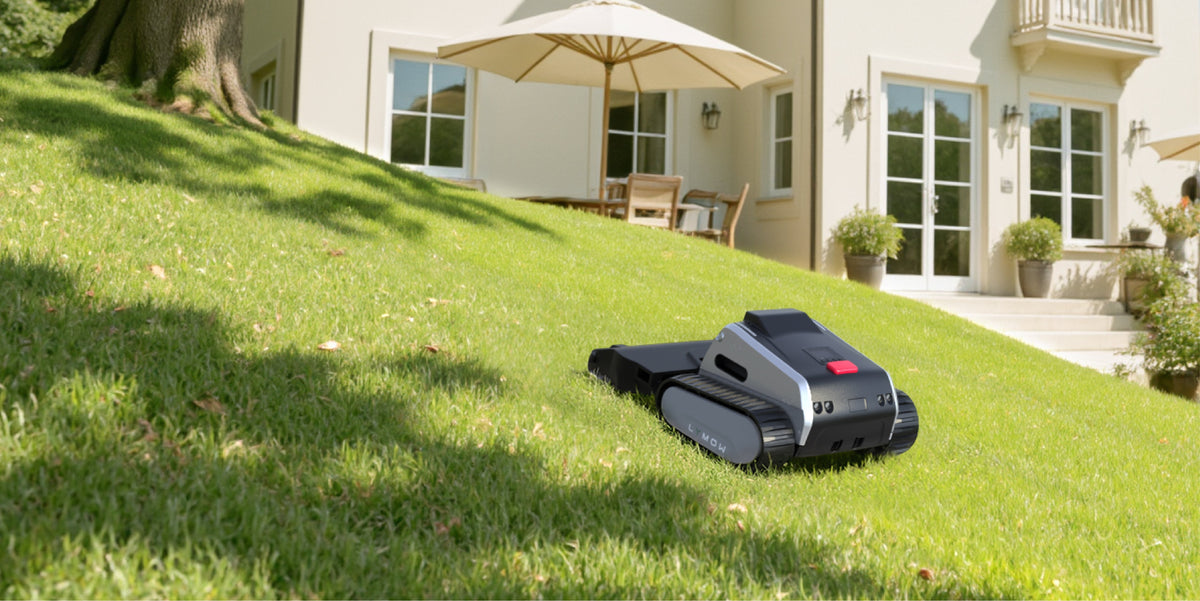
Der Rasen ist nicht vollkommen eben – er kann kleine Hügel, Vertiefungen, Gefälle oder Hänge aufweisen. Beim Arbeiten auf Hängen verändern sich ständig der Schwerpunkt und die Neigung des Mähroboters, was die Messgenauigkeit der Sensoren und die Präzision der Navigationsalgorithmen beeinträchtigt. Dadurch wird es schwierig, die eigene Position und Fahrtrichtung exakt zu bestimmen.
Zum Beispiel kann schon eine kleine Abweichung in der Positionierung beim Steigen dazu führen, dass der Roboter von der geplanten Mähroute abkommt – im schlimmsten Fall besteht sogar die Gefahr des Umkippens.
- Störung durch Vegetation
Unterschiedliche Grasarten weisen verschiedene Höhen, Dichten und Wachstumszustände auf. Höheres oder dichteres Gras kann die Wahrnehmung der Umgebung durch die Sensoren beeinträchtigen. Beispielsweise kann der Laserstrahl eines Lidars durch hohes Gras teilweise blockiert werden, wodurch die Distanzinformationen zu weiter entfernten Objekten nicht präzise erfasst werden können. Das beeinträchtigt die Fähigkeit des Roboters, Hindernisse rechtzeitig zu erkennen und zu umgehen.
- Einfluss der Lichtverhältnisse
Bei starkem Sonnenlicht – insbesondere an klaren Mittagen – kann die Sonne Blendungen in der Kamera verursachen, was die Bildqualität verringert und es visuellen Sensoren erschwert, wichtige Informationen wie Rasenränder oder Hindernisse präzise zu erkennen. Gleichzeitig kann starkes Sonnenlicht auch die Messergebnisse von Sensoren wie Lidar stören und so die Genauigkeit der Positionierung beeinträchtigen.
- Witterungseinflüsse
An regnerischen Tagen kann Regenwasser die Sensoren des Roboters benetzen und deren Leistung sowie Messgenauigkeit beeinträchtigen. So können sich beispielsweise Wassertropfen auf der Kameralinse bilden und das Bild unscharf machen. Beim Lidar kann Regen das Laserlicht brechen oder streuen, was die Genauigkeit der Messergebnisse verringert.
Bei windigem Wetter wird das Gras auf dem Rasen bewegt und hin- und hergeweht, was es für den Roboter schwieriger macht, die Rasenbegrenzungen und Hindernisse präzise zu erkennen.
- Signalstörungen
Elektromagnetische Störungen: In manchen Umgebungen kann es zu elektromagnetischen Interferenzen durch andere elektronische Geräte oder elektrische Anlagen kommen – etwa durch nahegelegene Hochspannungsleitungen oder Funkbasisstationen. Solche Störungen können die Navigations- und Positionierungssignale von Mährobotern beeinträchtigen und zu Übertragungsfehlern der Sensordaten oder zu Abweichungen im Positionierungssystem führen.
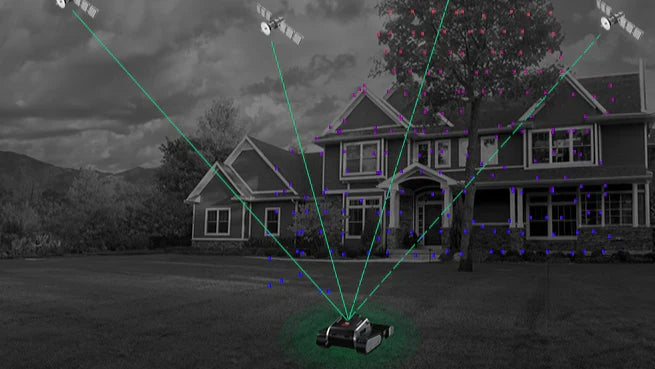
Blockierung von Satellitensignalen: Bei Mährobotern, die Satellitenpositionierungstechnologien wie RTK nutzen, können Hindernisse wie Gebäude, Bäume oder Berge die Satellitensignale blockieren. Dadurch kann der Roboter nicht genügend Satellitensignale empfangen, was die Genauigkeit und Stabilität der Positionierung beeinträchtigt.
- Das System selbst
Sensorgenauigkeit und -zuverlässigkeit:
Mähroboter benötigen in der Regel mehrere Sensoren, die gemeinsam arbeiten – etwa Lidar, visuelle Sensoren, IMU (Trägheitssensor) oder Raddrehzahlsensoren. Jeder dieser Sensoren hat jedoch eigene Genauigkeitsgrenzen und Fehlerspannen. Beispielsweise kann die Messgenauigkeit eines Lidars durch Faktoren wie Entfernung, Winkel und Umgebungsbedingungen beeinflusst werden, während sich bei der IMU die Messfehler im Laufe der Zeit aufsummieren. Diese einzelnen Fehler können sich überlagern und dadurch die Gesamtgenauigkeit und Zuverlässigkeit des Navigations- und Positionierungssystems beeinträchtigen.
Schwierigkeiten bei der Datenfusion und -verarbeitung:
Da Daten aus mehreren Sensoren zusammengeführt werden müssen, ist deren effektive Fusion und Verarbeitung eine große Herausforderung. Die Datenformate, Abtastraten und Genauigkeiten der verschiedenen Sensoren können sich unterscheiden, sodass komplexe Algorithmen erforderlich sind, um die Daten in Echtzeit zu verarbeiten und zu fusionieren, um die Positionierungsgenauigkeit und -stabilität zu verbessern. Gleichzeitig erfordert dieser Prozess eine hohe Rechenleistung, was hohe Anforderungen an die Prozessorleistung des Mähroboters stellt.
Derzeit gibt es mehrere gängige Positionierungslösungen, die im Folgenden verglichen werden.
1. Positionierungssystem auf Basis von RTK + IMU
Die RTK-Technologie (Real-Time Kinematic) ermöglicht eine hochpräzise Positionierung, indem sie GNSS-Signale empfängt und Differenzinformationen von Bodenreferenzstationen nutzt. Die IMU (Inertial Measurement Unit) misst Beobachtungsdaten wie Beschleunigung und Winkelgeschwindigkeit, um die Haltung und Bewegungszustände des Mähroboters zu bestimmen.
Durch die Kombination beider Systeme liefert RTK absolute Positionsinformationen, während die IMU eine kontinuierliche Schätzung von Position und Haltung ermöglicht.
Vorteile:
-
Hochpräzise Positionierung: Die RTK-Technologie kann Positionsinformationen mit Zentimetergenauigkeit liefern.
-
Relativ stabil: Die IMU kann über kurze Zeiträume hinweg kontinuierliche Positions- und Lageinformationen bereitstellen, ohne von äußeren Umwelteinflüssen beeinträchtigt zu werden. Selbst bei kurzzeitigem Ausfall des Satellitensignals bleibt eine gewisse Positionierungsfähigkeit erhalten.
Nachteile:
-
Hohe Abhängigkeit von Satellitensignalen: In Umgebungen mit Hindernissen wie Gebäuden oder Bäumen können Satellitensignale gestört werden, was zu einer geringeren Positionierungsgenauigkeit führt.
-
Geringe Robustheit: Wenn die RTK-Positionierungsgenauigkeit nicht ausreicht, ist die Eigenstabilisierung der IMU schwach, wodurch das System schnell abdriften kann und keine kontinuierliche Stabilität gewährleistet ist.
2. Lidar-basierte Positionierungslösung
Lidar misst die Entfernungsinformationen von Objekten in der Umgebung, indem es Laserstrahlen aussendet und die reflektierten Signale empfängt. Mähroboter nutzen Lidar, um ihre Umgebung zu scannen, eine Karte zu erstellen und ihre eigene Position sowie Lage zu bestimmen, indem sie die aktuellen Scandaten mit den Kartendaten vergleichen. Gleichzeitig werden Sensoren wie die IMU unterstützend eingesetzt, um die Stabilität des Systems bis zu einem gewissen Grad zu verbessern.
Vorteile:
-
Lidar kann durch das Aussenden von Laserstrahlen und den Empfang der reflektierten Signale die Entfernungsinformationen der Umgebung mit hoher Genauigkeit und Auflösung messen.
-
Es ermöglicht eine schnelle Erfassung dreidimensionaler Umgebungsdaten, was nicht nur die Positionierung unterstützt, sondern auch hilft, Hindernisse effektiv zu vermeiden.
-
Lidar ist unabhängig von den Lichtverhältnissen und kann sowohl bei Tag als auch bei Nacht zuverlässig arbeiten.
Nachteile:
-
Die hohen Kosten und das große Gerätevolumen erschweren ein kompaktes Design von Mährobotern.
-
Da der Lidarsensor außen am Mähroboter angebracht ist, besteht ein Risiko für Oberflächenschäden; zudem beeinträchtigen anhaftende Verschmutzungen die Messgenauigkeit erheblich.
-
In Umgebungen mit Staub oder Nebel kann die Messgenauigkeit von Lidar reduziert werden. Außerdem erkennt Lidar transparente oder wenig reflektierende Objekte nur schlecht.
-
Da nur Entfernungsinformationen vorliegen, kann der Robotertyp des Hindernisses nicht unterschieden und der Einfluss dynamischer Hindernisse auf die Positionierung nicht effektiv verarbeitet werden.
-
Aufgrund der hohen Anforderungen an die Umgebung kann es in strukturschwachen oder offenen Bereichen zu Positionierungsfehlern kommen; zudem wirkt sich starkes Sonnenlicht deutlich auf die Messgenauigkeit des Lidars aus.
Aufgrund von Beschränkungen bei Kosten, Energieverbrauch und Baugröße beträgt die Reichweite der für Mähroboter geeigneten Lidars in der Regel nur 30 bis 40 Meter, was sie für große Rasenflächen ungeeignet macht.3. Visionsbasierte Positionierungslösung
Der Mähroboter nutzt eine oder mehrere Kameras, um Bilder der Umgebung aufzunehmen. Mithilfe von Bildverarbeitungsalgorithmen erkennt er Merkmale und Orientierungspunkte in der Umgebung und bestimmt in Kombination mit Informationen wie vorhandenen Karten seine eigene Position und Lage. Gleichzeitig unterstützen Sensoren wie IMUs das System, um dessen Stabilität bis zu einem gewissen Grad zu verbessern.
Vorteile:
-
Die Kosten und der Energieverbrauch sind relativ gering, während die Sensoren eine gute Stabilität und lange Lebensdauer aufweisen.
-
Es kann eine Fülle visueller Informationen erfasst werden, die – kombiniert mit visueller Wahrnehmung – vom Positionierungssystem umfassend genutzt werden können.
Nachteile:
-
Unter ungünstigen Lichtverhältnissen, wie bei sehr starkem oder schwachem Licht, kann die Genauigkeit der visuellen Positionierung abnehmen.
-
Die Bildverarbeitungsalgorithmen sind komplex, technisch anspruchsvoll und erfordern einen hohen Entwicklungsaufwand.
4. Fusionsbasierte Positionierungslösung auf Basis von RTK + Vision
Das Fusionssystem kombiniert die Vorteile mehrerer Positionierungstechnologien. RTK liefert hochpräzise absolute Positionsinformationen, während visuelle Sensoren durch die Erkennung von Umgebungsmerkmalen relative Positionsdaten bereitstellen. Sensoren wie IMU und Raddrehzahlsensoren ergänzen das System, indem sie Informationen über Haltung und Bewegung liefern. Durch die Fusion dieser Daten kann der Mähroboter seine Position und Lage deutlich präziser bestimmen.
Vorteile:
-
Die Kombination mehrerer Positionierungstechnologien nutzt deren jeweilige Stärken optimal aus und erhöht die Genauigkeit sowie Stabilität der Positionierung.
-
RTK liefert hochpräzise absolute Positionsdaten, die visuelle Erkennung identifiziert Umgebungsmerkmale, während IMU und Raddrehzahlsensoren kontinuierliche Bewegungs- und Lageinformationen bereitstellen – diese ergänzen sich gegenseitig und erhöhen die Zuverlässigkeit des Systems.
-
Das System weist eine hohe Umweltanpassungsfähigkeit auf und funktioniert zuverlässig unter unterschiedlichen Lichtverhältnissen und Geländegegebenheiten.
Nachteile:
-
Das System ist sehr komplex und erfordert aufwändige Algorithmusfusion sowie fortschrittliche Datenverarbeitungstechnologien, was einen hohen Entwicklungsaufwand bedeutet.
-
Die Kosten sind vergleichsweise hoch, da mehrere Sensoren installiert und integriert werden müssen.
Auf Grundlage der obigen Analyse hat das Lymow-Team stets konsequent den technischen Weg der Multisensor-Fusion verfolgt – ohne je davon abzuweichen – und dabei bereits beachtliche Ergebnisse erzielt. Wir arbeiten weiterhin mit voller Energie daran – freuen Sie sich auf unsere kommenden Fortschritte.
Based on the above discussion, the Lymow team has always adhered to the technical route of multi-sensor fusion, never wavered, and has achieved good results. We are still working hard, please look forward to our more progress.


Leave a comment
This site is protected by hCaptcha and the hCaptcha Privacy Policy and Terms of Service apply.